Soldadura
IA física en soldadura: los cobots empiezan a interpretar la pieza
Visión 3D y programación asistida por IA reducen parte de la preparación robótica, aunque la validación de la unión sigue siendo responsabilidad del taller.
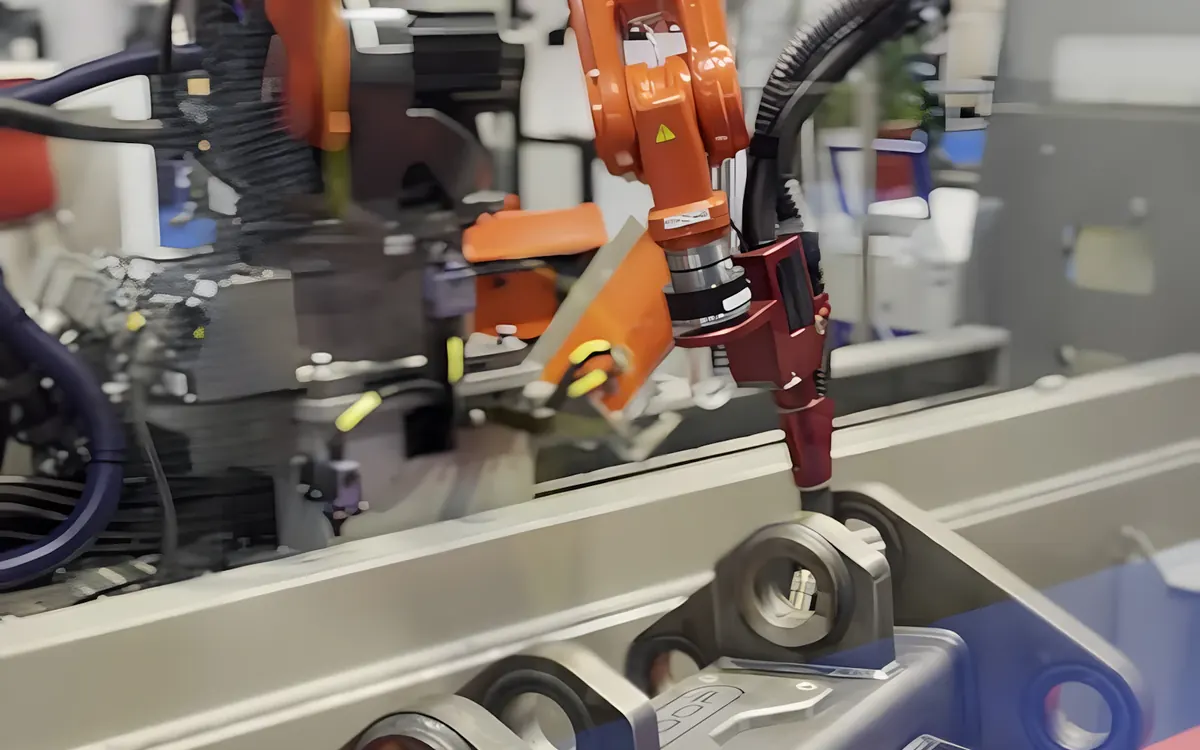
Programar un robot de soldadura para una pieza nueva puede consumir más tiempo que ejecutar la soldadura. La llamada «IA física» busca cambiar parte de ese flujo: sensores y software interpretan la pieza real, encuentran referencias y ayudan a ajustar la trayectoria antes de que el arco empiece.
En febrero, AWS Welding Digest describió esta evolución y citó distintas soluciones de automatización colaborativa. Una de ellas, Argus OS de Cohesive Robotics, combina escaneo tridimensional, procesamiento local y programación asistida para orientar el robot hacia piezas de alto mix. Según su fabricante, el sistema puede trabajar a partir de un escaneo en vivo sin depender de un modelo CAD completo.
De la pieza digital a la pieza real
En el flujo tradicional, el programador define puntos y trayectorias usando el modelo de la pieza o una enseñanza manual. Si la pieza llega desplazada, cambia de lote o tiene variación dimensional, el robot puede no seguir la junta esperada. Un escáner 3D aporta una referencia de la geometría presente en la celda; el software compara esa información con la tarea y adapta o propone la ruta.
La palabra «autónomo» requiere cuidado. La visión puede ayudar a localizar bordes o juntas, pero la calidad depende de la iluminación, los reflejos, el acceso, el acabado superficial y el tipo de unión. El operador debe revisar parámetros, fijación, secuencia y resultado, y la empresa debe validar el proceso conforme al código o procedimiento aplicable.
Dónde puede tener sentido
La programación asistida resulta especialmente interesante en talleres con lotes pequeños y muchas variantes, donde volver a enseñar cada trayectoria reduce el tiempo disponible para producir. Para una línea de una sola referencia, la automatización tradicional puede seguir siendo más sencilla y económica. En ambos casos importa medir tiempo de preparación, cambios de modelo, tasa de retrabajo y facilidad para recuperar una tarea cuando la pieza cambia.
Antes de integrar visión o IA, conviene pedir una demostración con piezas propias. Hay que comprobar qué geometrías reconoce, qué datos procesa dentro de la celda, qué ocurre cuando no encuentra la junta y cómo queda registrado el cambio de programa. También se deben revisar seguridad, permisos de edición y compatibilidad con el robot y la fuente de soldadura existentes.
La oportunidad no es quitar al soldador del proceso: es reducir tareas repetitivas de enseñanza y dejar más tiempo para preparar, inspeccionar y mejorar la operación. Las cifras de productividad que publique un proveedor son hipótesis hasta que una prueba representativa confirme el resultado en el taller.
Fuentes y referencias
Más sobre soldadura
Robots de soldadura sincronizados: varias trayectorias, una sola celda
La coordinación entre robots puede acortar ciclos en piezas grandes, pero exige planear zonas compartidas, seguridad y secuencias de trabajo.
Leer nota
FABTECH 2026: las novedades de soldadura que ESAB anunció para el taller
Multiproceso, TIG orbital y automatización colaborativa: una lectura práctica de lo que ESAB anunció para la feria FABTECH 2026.
Leer nota