Soldadura
Robots de soldadura sincronizados: varias trayectorias, una sola celda
La coordinación entre robots puede acortar ciclos en piezas grandes, pero exige planear zonas compartidas, seguridad y secuencias de trabajo.
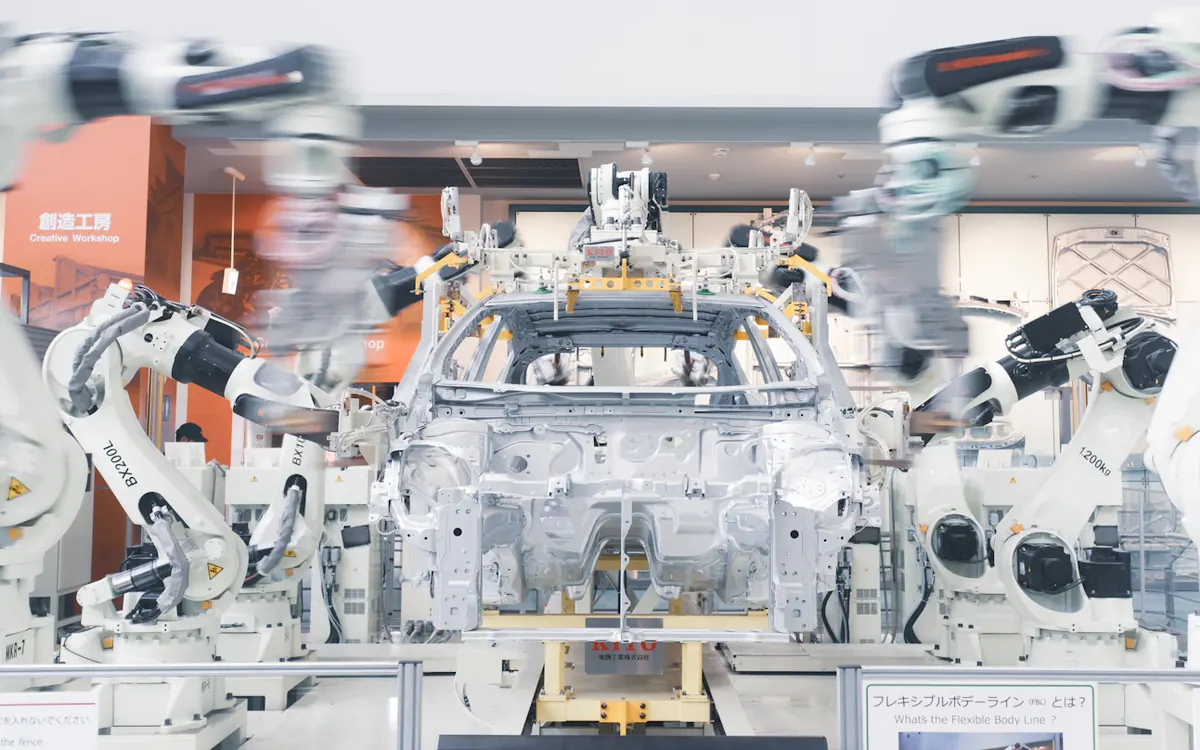
Una celda de soldadura con dos robots puede trabajar en lados distintos de una estructura, alternar operaciones o coordinar movimientos para llegar a una pieza de gran tamaño. La ventaja potencial es aprovechar más el tiempo de ciclo y evitar que un robot espere mientras el otro ocupa una zona de trabajo.
KUKA RoboTeam es una tecnología de coordinación de varios robots. La documentación del fabricante indica que un equipo puede sincronizar el inicio y el tiempo de programas y movimientos, y coordinar ejes externos. El sistema admite hasta cuatro robots en el equipo descrito por KUKA. Es una posibilidad técnica: la cantidad real depende de la aplicación, la geometría, el alcance y el diseño de seguridad.
Qué cambia en la programación
En una celda convencional, cada robot sigue su programa y las zonas compartidas se gestionan con esperas o enclavamientos. La sincronización permite plantear acciones coordinadas, como sostener una pieza mientras otra antorcha suelda, o comenzar trayectorias relacionadas dentro de una secuencia común. Eso puede reducir movimientos muertos, pero hace que la planificación de colisiones sea más importante.
El equipo debe considerar el alcance de cada brazo, las posiciones de las antorchas, los cables, los utillajes, la extracción de humos y el acceso de quien carga la pieza. Si dos robots comparten un volumen, una ruta mal calculada puede detener la celda o crear una condición insegura. La coordinación de movimiento no sustituye las funciones de seguridad certificadas ni la evaluación de riesgos.
Cuándo vale la pena estudiarlo
La sincronización suele justificarse mejor cuando hay piezas grandes, trayectorias complementarias o un ciclo de producción suficiente para recuperar la inversión en programación e integración. Para un lote corto o una tarea simple, una celda de un solo robot puede ser más fácil de ajustar y mantener.
Al solicitar una propuesta, se puede pedir una simulación con modelo de pieza y utillaje, una medición de tiempos de ciclo, la estrategia de seguridad, el método de recuperación tras una parada y el plan de capacitación. Comparar el tiempo total de carga, soldadura, inspección y cambio de referencia ayuda más que mirar solo la velocidad de los brazos.
La tendencia apunta a celdas que coordinan robots, posicionadores y ejes externos como un proceso integrado. Para el taller, el resultado depende de que programación, fijación, seguridad y mantenimiento se diseñen desde el comienzo.
Fuentes y referencias
Más sobre soldadura
FABTECH 2026: las novedades de soldadura que ESAB anunció para el taller
Multiproceso, TIG orbital y automatización colaborativa: una lectura práctica de lo que ESAB anunció para la feria FABTECH 2026.
Leer nota
Fronius reúne soldadura y automatización en una celda WAAM
La Additive Cell combina proceso CMT, control y software para fabricar piezas metálicas por arco y alambre, capa a capa.
Leer nota